單一起點最短路徑
My vault 演算法筆記:單一起點最短路徑。
Single-Source Shortest Paths 演算法總覽
| 項目 | DAG(Directed Acyclic Graph) | Dijkstra | Bellman–Ford |
|---|---|---|---|
| 解決問題 | 單源最短路 | 單源最短路 | 單源最短路 |
| 策略 | 拓樸排序(Topological sort) | 貪婪(Greedy) | 動態規劃(反覆鬆弛) |
| 圖可有 cycle | 否(必須為 DAG) | 是 | 是 |
| 圖可有負權邊(negative edge) | 是 | 否 | 是 |
| 圖可有負環(negative cycle) | 否 | 否 | 否(若存在則回報) |
| 時間複雜度(鄰接矩陣) | $O(V+E)$ | $O(V^2)$ | $O(V^3)$ |
| 時間複雜度(鄰接串列/堆) | $O(V+E)$ | $O(E\log V)$(binary heap);$O(V\log V+E)$(Fibonacci heap) | $O(VE)$ |
Relax
若經由 $u$ 可以改進 $v$ 的估計,就更新距離與前驅:
RELAX(u, v):
  if v.d > u.d + w(u,v):
	  v.d = u.d + w(u,v)
	  v.π = u
-
伴隨性質:
-
上界:$v.d \ge \delta(s,v)$,一旦等於就不再變。
-
三角:$\delta(s,v)\le \delta(s,u)+w(u,v)$。
-
收斂:若 $u.d=\delta(s,u)$,鬆弛 $(u,v)$ 後得 $v.d=\delta(s,v)$。
-
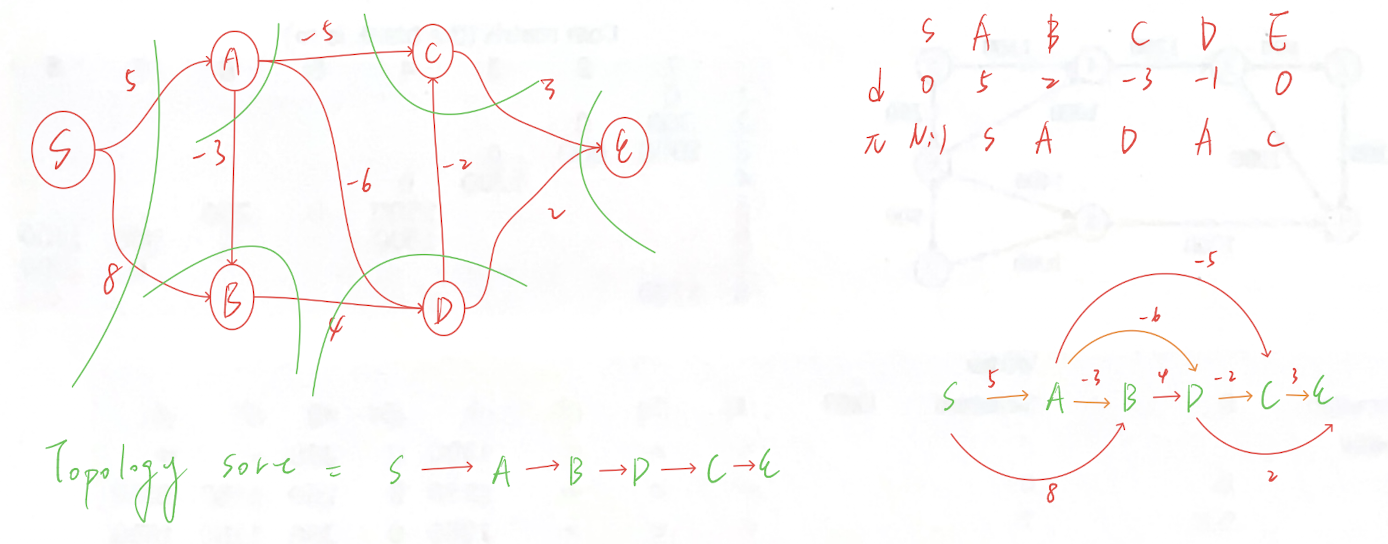
DAG shortest-paths algorithm
-
問題與條件:==單源最短路,圖為 DAG。允許負邊;無(負)環。輸入 $G=(V,E),\ w:E\to\mathbb{R},\ s\in V$。==
-
核心觀念:拓樸序一次走完,對每條邊恰鬆弛一次,總時間 $O(V+E)$。
-
DAG shortest-paths(列表版流程)
-
取得拓樸序列 $L$($O(V+E)$)。
-
依序掃 $L$ 中每個 $u$。
-
對 $u$ 的每條外出邊 $(u,v)$ 呼叫
RELAX(u,v)。
-
-
演算法
-
初始化
for all v ∈ V: v.d = ∞, v.π = NIL s.d = 0 -
演算法本體
-
取得拓樸序列 $L=\text{TOPOLOGICAL SORT}(G)$。
-
初始化單源。
-
依序掃 $L$ 中每個 $u$;對每條外出邊 $(u,v)$ 執行
RELAX(u,v)。
DAG_SHORTEST_PATHS(G, w, s) L ← TOPOLOGICAL_SORT(G) // O(V+E) for each v ∈ V: v.d ← ∞; v.π ← NIL s.d ← 0 for each u in L: // 針對所有 adj list 的每個點去做 Relax for each (u, v) ∈ adj[u]: RELAX(u, v) -
-
-
複雜度:拓樸排序 $O(V+E)$;每邊鬆弛一次 $O(E)$;合計 $O(V+E)$。空間 $O(V)$。
-
可與不可
-
可:負邊。
-
不可:任意環(DAG 定義使然),因此不會有負環。
-
-
輸出讀法
-
距離:$v.d$(不可達則 $=\infty$)。
-
路徑:從 $v$ 逆著 $v.π$ 回溯到 $s$。
-
-
對照 Dijkstra
-
Dijkstra 要求邊非負,時間常見 $O(E\log V)$;適用一般圖。
-
DAG 法更快 $O(V+E)$,但僅限 DAG。
-
範例
Dijkstra Algorithm
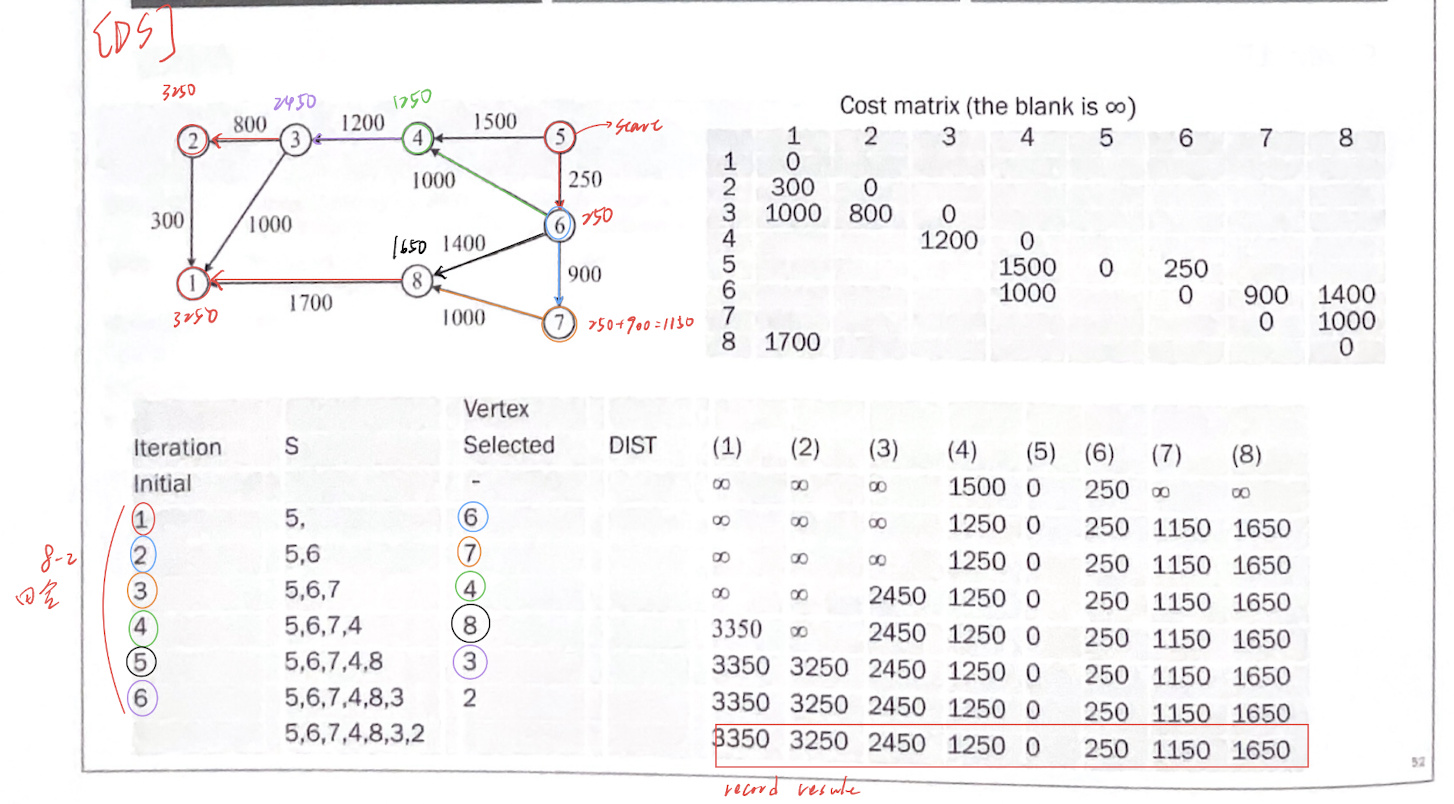
資料結構版本 adj matrix
-
資料結構
-
成本矩陣:$COST[i,j] =$ $\begin{cases}邊權 ,w(i,j),若 (i,j)\in E \ \infty,若 (i,j)\notin E\ 0,若 i=j。\end{cases}$
-
布林陣列:$S[1..n]$(是否「定稿」)。
-
距離陣列:$DIST[1..n]$(目前最短估計)。
-
可選:$P[1..n]$(前驅,用來回溯路徑)。
-
-
初始化(源點 $s$)
-
對所有 $i$:$S[i]=false$,$DIST[i]=COST[s,i]$。
-
$S[s]=true$,$DIST[s]=0$,$P[s]=NIL$。
-
-
核心步驟(重複直到全數定稿)
-
選 $u=\min{DIST[i]\mid S[i]=false}$。
-
設 $S[u]=true$(此時 $DIST[u]=\delta(s,u)$ 已定)。
-
對所有尚未定稿的 $v$:若 $DIST[v] > DIST[u] + COST[u,v]$,則
$DIST[v] = DIST[u] + COST[u,v]$,$P[v]=u$。
-
-
矩陣版 Pseudocode($O(n^2)$)
DIJKSTRA_MATRIX(COST, n, s)
  for i = 1..n:
	  S[i]    = false
	  DIST[i] = COST[s, i]
	  P[i]    = (COST[s, i] < ∞ and i ≠ s) ? s : NIL
  S[s] = true
  DIST[s] = 0

  repeat (n-2) times:
	  u = argmin_i { DIST[i] | S[i] = false }       // O(n)
	  S[u] = true
	  for v = 1..n:                                 // 掃一整列 O(n)
		  if S[v] = false and COST[u, v] < ∞ and DIST[v] > DIST[u] + COST[u, v]:
			  DIST[v] = DIST[u] + COST[u, v]
			  P[v] = u
-
時間與空間
-
每輪找 $u$ 掃一遍頂點 $O(n)$;鬆弛掃一整列 $O(n)$;共 $n-1$ 輪 ⇒ $O(n^2)$。
-
空間:矩陣 $O(n^2)$,$DIST,S,P$ 各 $O(n)$。
-
適合稠密圖或沒有堆結構時的教學實作;稀疏圖建議「鄰接串列 + 最小堆」版本,時間 $O((V+E)\log V)$。
-
-
必要條件與產出
-
權重限制:$w(i,j)\ge 0$。
-
結束後:$DIST[v]=\delta(s,v)$;由 $P[v]$ 回溯得最短路徑樹。
-
-
不變式小抄
-
上界:對所有 $v$,$DIST[v]\ge \delta(s,v)$。
-
正確性:每次選出的 $u$ 滿足 $DIST[u]=\delta(s,u)$,之後不再改變。
-
鬆弛充足:矩陣版每回合檢查所有 $v$,不會漏掉可改進的鄰接。
-
演算法版本
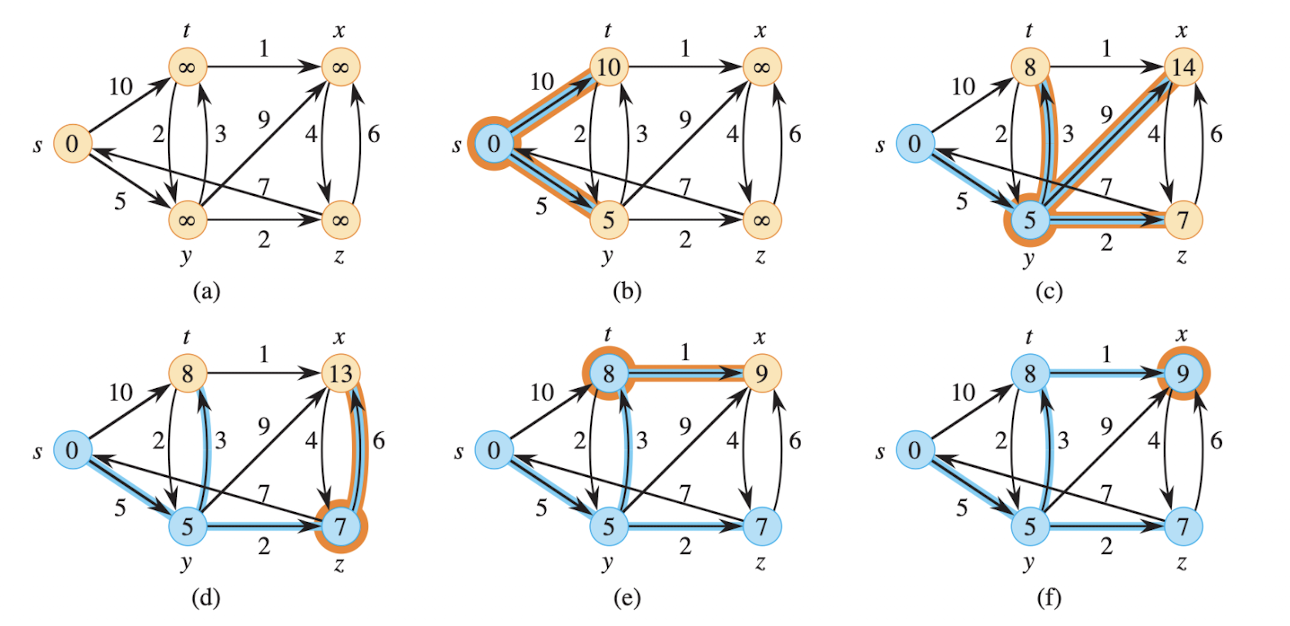
複雜度分析
-
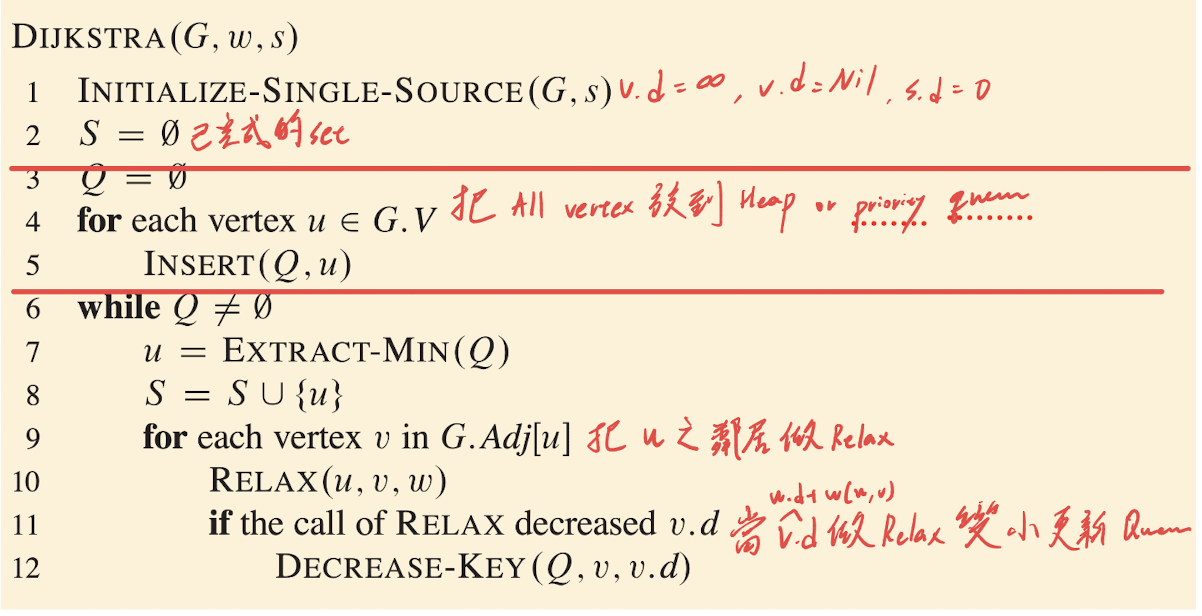
前提:以鄰接串列表示圖,$w(u,v)\ge 0$。優先佇列 $Q$ 存所有頂點,鍵為 $v.d$。
-
成本分解
-
初始化
INITIALIZE-SINGLE-SOURCE:$O(V)$。 -
建立空的最小優先佇列 $Q$ 並把頂點放入:$O(V)$。
-
重複
EXTRACT-MIN(Q)共 $V$ 次:每次 $O(\log V)$ ⇒ $O(V\log V)$。 -
外層 for/while 會掃過所有邊一次(針對每個 $u$ 的鄰接串列):總計 $E$ 次檢查。
-
對每條邊觸發一次
DECREASE-KEY:-
Binary heap:每次 $O(\log V)$ ⇒ $O(E\log V)$。
-
Fibonacci heap:每次攤銷 $O(1)$ ⇒ $O(E)$。
-
-
-
總時間
-
若 $Q$ 用 binary heap:$O(V)$(初始化) $+$ $O(V\log V)$(extract) $+$ $O(E\log V)$(decrease-key)
⇒ $O((V+E)\log V)$(常見寫法也可記成 $O(E\log V)$)。 -
若 $Q$ 用 Fibonacci heap:$O(V)$ $+$ $O(V\log V)$ $+$ $O(E)$
⇒ $O(V\log V + E)$。
-
-
備註:若用鄰接矩陣且不建堆,經典實作為 $O(V^2)$。
Dijkstra’s Algorithm 不能用在含負權邊的圖
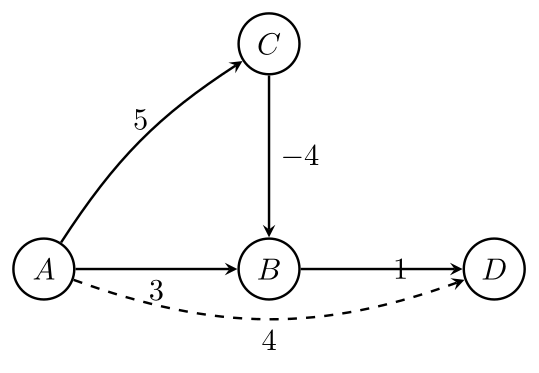
-
條件:來源 $A$;邊權:$A\to B=3,\ A\to C=5,\ C \to B=-4,\ B\to D=1$。
-
關鍵:Dijkstra 會把先彈出的頂點視為「定稿」。若之後經由負邊能把它再變更小,演算法不會回頭改,因而錯誤。
-
示例最短路:$A\to C \to B \to D$ 長度 $5+(-4)+1=2$,但 Dijkstra 會輸出 $A \to B \to D$ 長度 $4$。
-
正確做法:含負邊用 Bellman–Ford;可偵測負環。
-
一步步(精簡版)
-
初始:$B.d=3,\ C.d=5,\ D.d=\infty$。
-
取出 $B$ 定稿,鬆弛 $B \to D$ 得 $D.d=4$。
-
取出 $D$ 無事可做;再取出 $C$,鬆弛 $C \to B$ 得 $1<3$,但 $B$ 已定稿,不會改。
-
結束;輸出錯誤的 $4$。
-
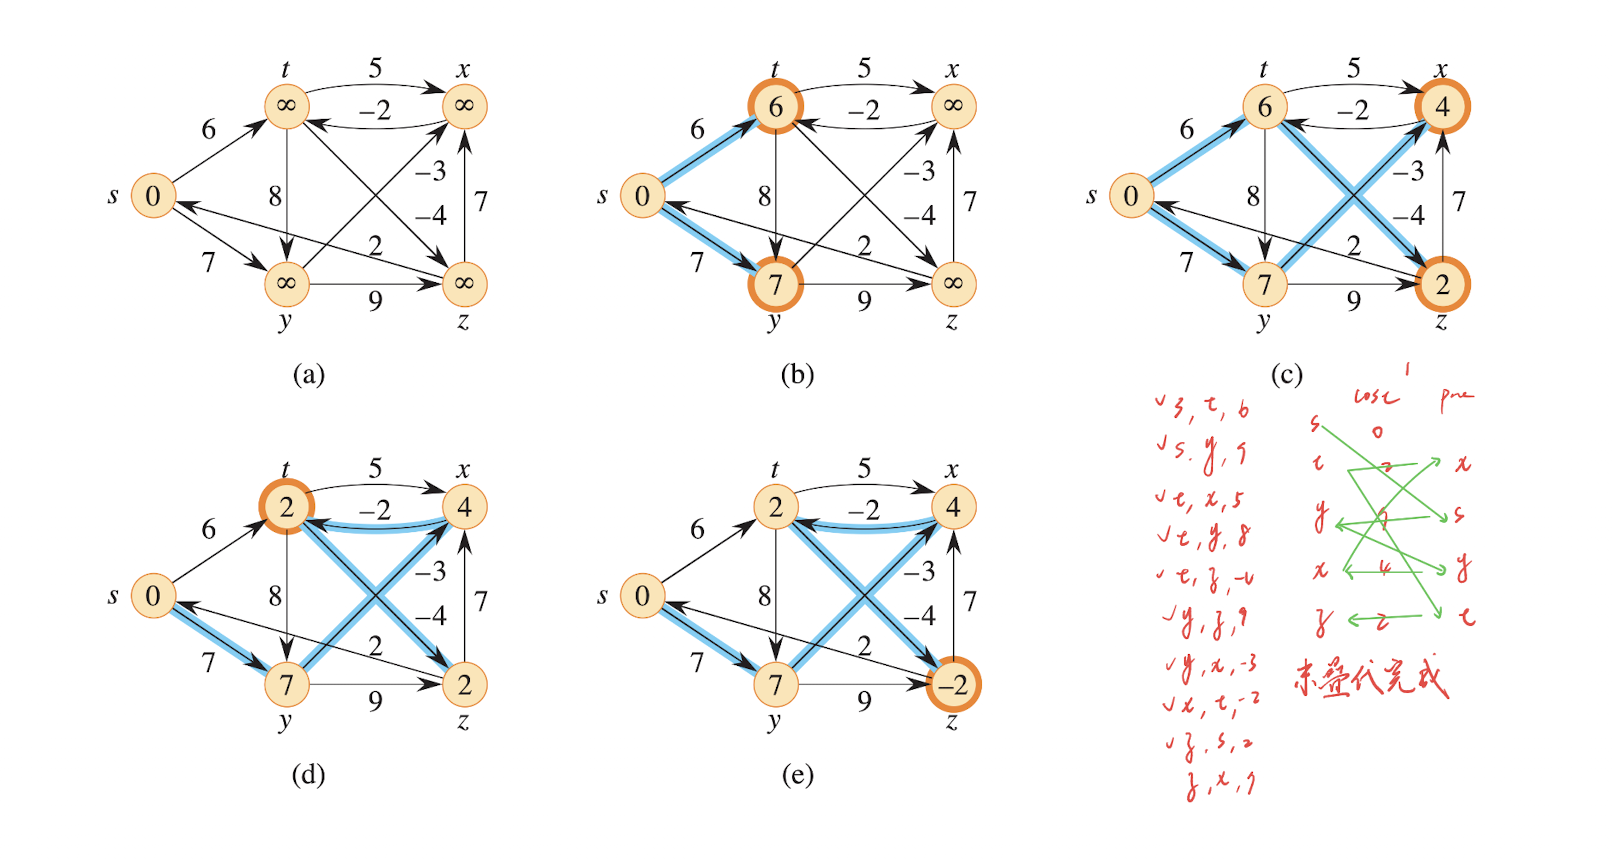
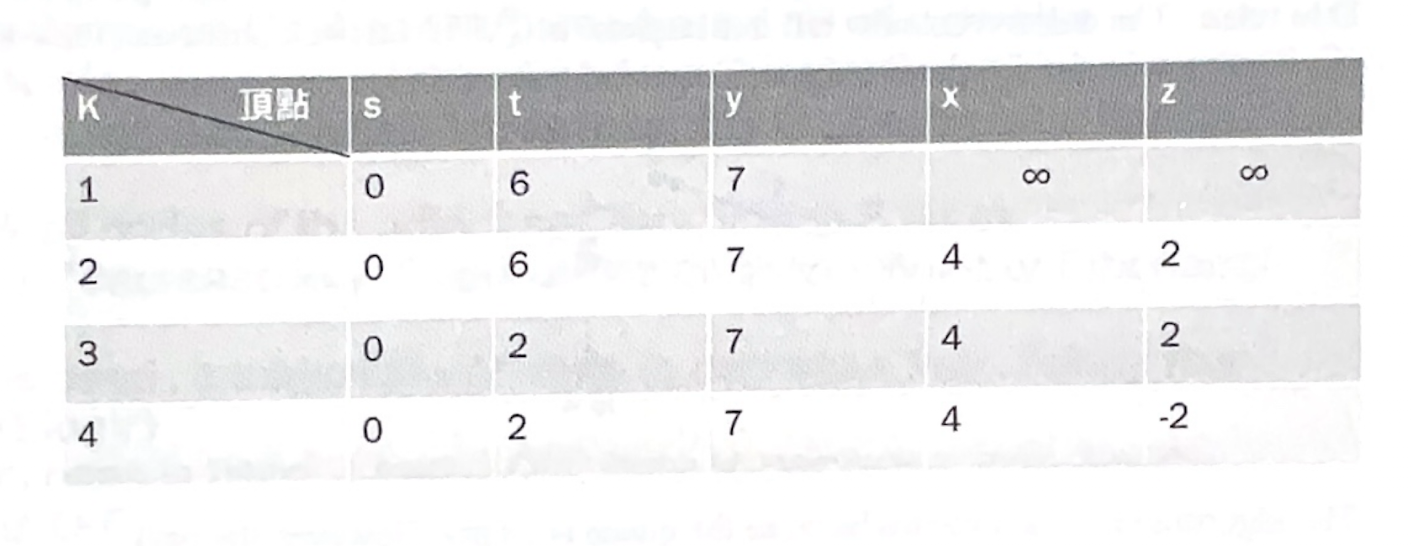
Bellman-ford Algorithm
定義
-
採用 DP 的方式
-
$k$ 表示允許的邊數上限。
-
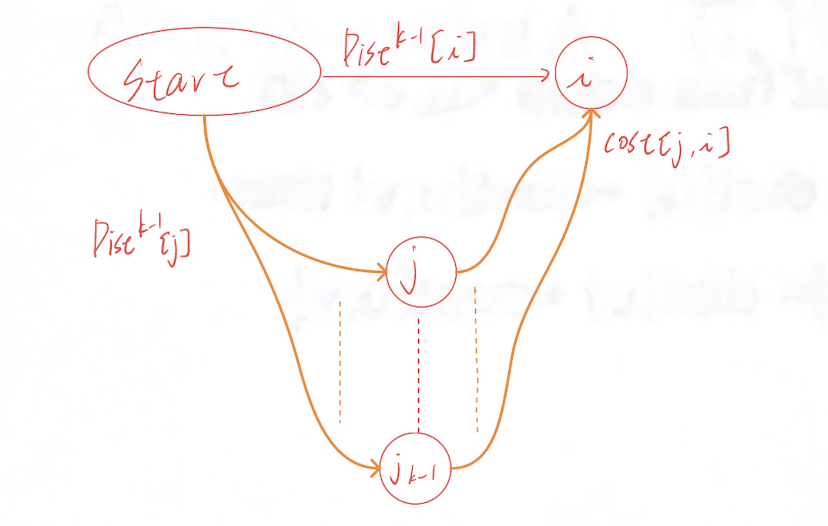
定義 $\mathrm{Dist}^k[i]$ 為:從起點 $s$ 到頂點 $i$、最多使用 $k$ 條邊的最短距離。
-
則遞迴式: $$
\mathrm{Dist}k[i]
=\min\Big(
\underbrace{\mathrm{Dist}{k-1}[i]}{\text{路徑不增邊,走原路}},
\ \underbrace{\min{(j,i)\in E}\big(\mathrm{Dist}^{k-1}[j]+ \mathrm{cost}[j,i]\big)}_{\text{經由某前驅 $j$ 多走一條邊做 relaxation,更好就更新 }(j,i)}
\Big).
$$ -
理由:用最多 $k$ 邊到 $i$ 的最短路,只可能是
-
不用第 $k$ 條邊,與 $k-1$ 邊解相同;或
-
恰用 $k$ 條邊,最後一步走 $(j,i)$,其代價是到 $j$ 的 $k-1$ 邊最短路加上 $\mathrm{cost}[j,i]$。
-
-
步驟
-
初始:$\mathrm{Dist}^0[s]=0,\ \mathrm{Dist}^0[i\ne s]=\infty$。
-
重複 $k=1\ldots |V|-1$ 即得 $\mathrm{Dist}^{|V|-1}$ 為答案(任何簡單路徑至多 $|V|-1$ 邊)。
-
再做一次鬆弛仍能下降則存在負環。
-
演算法實作
DS 版本
-
用途:單源最短路,允許負邊;可偵測負環。
-
輸入:頂點數 $n$,源點 $s$,成本矩陣 $COST[1..n,1..n]$
($COST[i,j]=w(i,j)$;若無邊則 $=\infty$;$COST[i,i]=0$)。 -
輸出:$DIST[v]=\delta(s,v)$ 與 $P[v]$(前驅);若有負環則回報。
BELLmanFord_MATRIX(COST, n, s)
  # 初始化 O(n)
  for i = 1..n:
      DIST[i] = COST[s,i]        # s 到 i 的一跳估計
      P[i]    = (COST[s,i] < ∞ and i ≠ s) ? s : NIL
  DIST[s] = 0

  # 主要迴圈:做 (n-1) 輪鬆弛;矩陣版每輪掃所有有向邊 O(n^2)
  for k = 1..(n-1):
      for u = 1..n:
          for v = 1..n:
              if  DIST[v] > DIST[u] + COST[u,v]:
                  DIST[v] = DIST[u] + COST[u,v]
                  P[v]    = u

  # 第 n 輪檢查是否仍可改善 → 有可達負環
  hasNegCycle = false
  for u = 1..n:
      for v = 1..n:
          if DIST[v] > DIST[u] + COST[u,v]:
              hasNegCycle = true   # s 可達的負環存在
  return (DIST, P, hasNegCycle)
-
時間:矩陣版掃邊 $n2$ 次、共 $n-1$ 輪 ⇒ **$O(n3)$**。
鄰接串列版為 $O(VE)$。 -
正確性關鍵:在無可達負環時,任一路徑最多含 $n-1$ 條邊;逐輪把長度 $\le k$ 的最佳路徑推進到第 $k$ 輪收斂。
-
路徑輸出:對任一 $t$,自 $t$ 逆著 $P[\cdot]$ 回溯到 $s$。
CLRS 版本
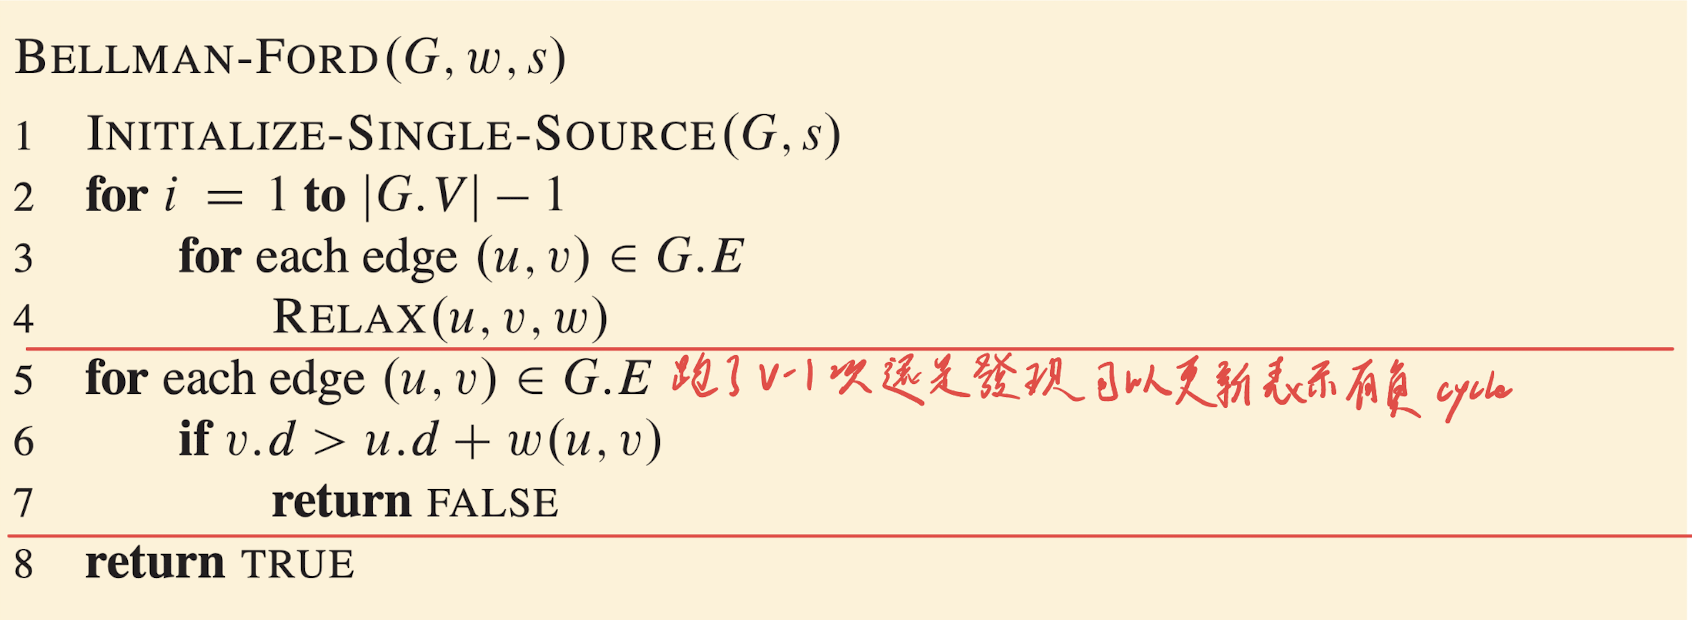 時間複雜度 $O(VE)$,那麼是因為 base on adj list
範例