Segment Tree
Segment Tree的重點整理。
Segment Tree
Binary Tree 和 Segment Tree 有什麼不同?
Binary Tree(二元樹)描述的是樹的形狀:每個節點最多有兩個子節點。這個定義沒有指定節點要存什麼資料,也沒有規定要支援哪一種查詢。
Segment Tree(線段樹)是為了維護區間資料而設計的資料結構:它用二元樹把陣列的索引範圍分段,每個節點保存一段範圍的摘要,例如總和、最大值、最小值或 GCD。
所以,線段樹通常會長成二元樹,但二元樹不一定是線段樹。Binary Tree 講「結構」;Segment Tree 講「如何用樹維護區間答案」。
| 比較面向 | Binary Tree(二元樹) | Segment Tree(線段樹) |
|---|---|---|
| 定義 | 每個節點最多有兩個子節點 | 把索引範圍分段,節點保存區間摘要 |
| 節點存什麼 | 沒有限定 | 總和、最值、GCD 等可合併的資訊 |
| 用途 | 本身不指定操作;BST、Heap 等會再加上規則 | 反覆查詢區間,也可在資料更新後快速維護 |
| 複雜度 | 沒有單一答案,要看額外規則和樹高 | 基本型建樹 \(O(n)\),查詢與單點更新 \(O(\log n)\)(假設合併為 \(O(1)\)) |
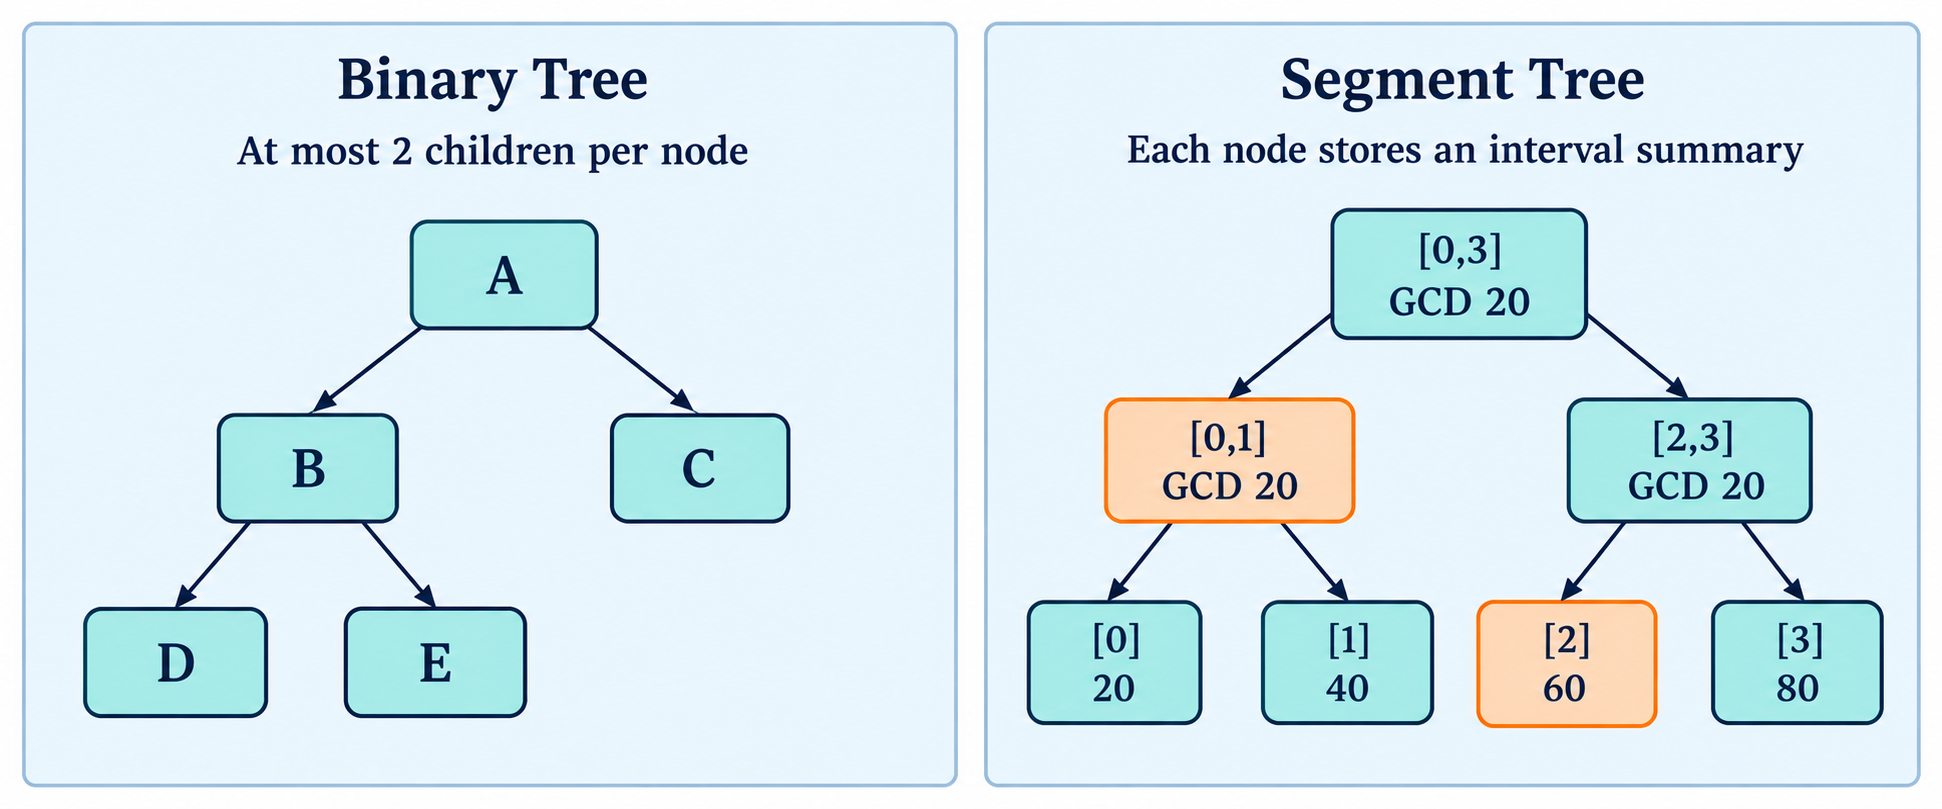
左側只展示二元樹的形狀規則;右側以 \(A=[20,40,60,80]\) 為例,節點同時記錄索引區間和該區間的 GCD。橘色節點代表查詢 \([0,2]\) 時可直接重用的兩段摘要:\([0,1]\) 和 \([2,2]\)。
若要先複習二元樹的基本定義,可以看 Vault 筆記 二元樹 (Binary Tree),或閱讀二元樹 Blog 文章。
用 GCD 走一次查詢和更新
以下陣列使用 0-based、左右端點皆包含的索引:
每個葉節點存一個陣列值;父節點把左右子節點的答案合併:
查詢區間 \([0,2]\) 時,線段樹把它拆成已經算好的 \([0,1]\),以及葉節點 \([2,2]\):
查詢 \([1,2]\) 則跨過左右子樹的分界,會取出 \(40\) 和 \(60\),再計算 \(\gcd(40,60)=20\)。兩種查詢都只處理少數相關節點,不必逐一讀取查詢範圍內的每個元素。
單點更新
若把 \(A_1\) 從 \(40\) 改成 \(30\),只需更新該葉節點,再沿著通往根節點的路徑重新計算:
- 葉節點 \([1,1]\):\(40\to30\)
- 父節點 \([0,1]\):\(\gcd(20,30)=10\)
- 根節點 \([0,3]\):\(\gcd(10,20)=10\)
右側 \([2,3]\) 的 GCD 仍是 \(20\),沒有受到這次修改影響,因此不必重算。
時間與空間複雜度
令 \(n\) 為陣列長度,樹高為 \(O(\log n)\)。基本線段樹每個內部節點只需合併左右子節點的摘要。
| 操作 | 節點工作量 | 合併操作為 \(O(1)\) | 維護 GCD 時 |
|---|---|---|---|
| 建樹 | \(n\) 個葉節點、\(n-1\) 次合併 | \(O(n)\) | \(O(nB)\) |
| 區間查詢 | \(O(\log n)\) 個相關節點 | \(O(\log n)\) | \(O(B\log n)\) |
| 單點更新 | 根到葉的一條路徑,\(O(\log n)\) 層 | \(O(\log n)\) | \(O(B\log n)\) |
| 空間 | \(O(n)\) 個節點 | \(O(n)\) | \(O(n)\) |
\(B\) 表示陣列中最大整數的位元數。使用 Euclidean algorithm 計算一次 GCD,最壞需要 \(O(B)\) 次除法,因此 GCD 線段樹的建樹、查詢和更新成本會比只計算合併次數多一個 \(B\) 因子。若把一次 GCD 當作單一基本操作,常見簡寫就是建樹 \(O(n)\)、查詢與更新 \(O(\log n)\)。
若有 \(q\) 次區間查詢與 \(u\) 次單點更新,建樹後需要 \(O((q+u)\log n)\) 次摘要合併;計入 GCD 成本則為 \(O((q+u)B\log n)\)。
和每次重新掃描比較
若每次查詢都逐一計算區間內的 GCD,最壞需要掃過 \(n\) 個值;做 \(q\) 次查詢約需 \(O(qn)\) 次 GCD 合併。線段樹先花 \(O(n)\) 次合併建樹,再以 \(O(\log n)\) 次合併回答每次查詢或更新:
| 做法 | \(q\) 次區間查詢、\(u\) 次單點更新的合併次數 |
|---|---|
| 每次掃描查詢區間(最壞長度為 \(n\)) | \(O(qn)\) |
| 線段樹 | \(O(n+(q+u)\log n)\) |
例如 \(n=q=100{,}000\) 且沒有更新,重複掃描的最壞量級約為 \(10^{10}\) 次合併;線段樹約為 \(n+q\log_2 n\approx1.8\times10^6\) 次合併。這是操作數量的量級比較,不是實際執行秒數;若把每次 GCD 的成本也算進去,兩邊都還要乘上 \(O(B)\)。
為什麼要建這棵樹?
如果只需要算一次整個陣列的 GCD,逐項掃描就能在 \(O(nB)\) 時間完成,沒有必要先建線段樹。線段樹的好處在於資料會持續被查詢或更新時,不必每次重新掃過整段陣列。
GCD 有結合律:
不過 GCD 沒有如加法般的減法反運算,不能只靠兩個前綴 GCD 還原任意子區間的 GCD。線段樹則把查詢範圍拆成數個已儲存的小區間,再合併答案。
相關變體
- 李超線段樹(Li Chao Segment Tree):維護多條直線,查詢指定 \(x\) 時的最大值或最小值。
- 主席樹(可持久化線段樹,Persistent Segment Tree):修改時保留舊版本,常用來處理區間第 \(k\) 小等問題。