所有點對最短路徑
My vault 演算法筆記:所有點對最短路徑。
| 項目 | Floyd–Warshall | Johnson |
|---|---|---|
| 問題類型 | 全點對最短路 | 全點對最短路 |
| 方法 | 動態規劃 | Bellman–Ford + Dijkstra(重權後跑多次 Dijkstra) |
| 允許負邊 | YES(無可達負環) | YES(先以 Bellman–Ford 重權;無可達負環) |
| 允許負環 | NO | NO |
| 時間複雜度 | $O(V^3)$ | $O(V^2\log V + V E)$ |
All-pairs shortest paths(用「Single Source 法重複跑」)
-
方法概念:把每個頂點當成來源,重複執行單源最短路演算法,蒐集所有 $s\to v$ 的距離與路徑。
-
Dijkstra × $n$ 次(不可有負邊)
-
鄰接矩陣:每次 $O(V2)$,共 $n=V$ 次 ⇒ **$O(V3)$**。
-
鄰接串列+最小堆:每次 $O((V+E)\log V)$ ⇒ $O(VE\log V)$(亦可寫 $O(V^2\log V + VE\log V)$)。
-
優點:稀疏圖快;缺點:不能有負邊。
-
-
Bellman–Ford × $n$ 次(允許負邊,能偵測負環)
-
鄰接串列:每次 $O(VE)$ ⇒ $O(V^2E)$。
-
鄰接矩陣:每次 $O(V3)$ ⇒ **$O(V4)$**。
-
優點:可處理負邊;缺點:時間較長。
-
-
更合適的全對方案(參考)
-
Floyd–Warshall:$O(V^3)$(動態規劃,允許負邊,無可達負環)。
-
Johnson:先重權後多次 Dijkstra,$O(V^2\log V + VE)$(允許負邊,無可達負環)。
-
Floyd-Warshall
-
問題:全點對最短路(允許負邊,無可達負環)。
-
狀態定義:令 $A^{k}(i,j)$ 為「從 $i$ 到 $j$ 的最短路成本,且中繼頂點的索引不大於 $k$」。
-
基底:$A^{0}(i,j)=\text{COST}(i,j)$(鄰接成本矩陣;無邊為 $\infty$,$i=j$ 為 $0$)。
-
遞迴:
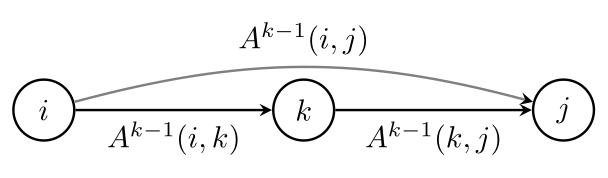 $$
A^{k}(i,j)=\min\Big(A^{k-1}(i,j),\ A^{k-1}(i,k)+A^{k-1}(k,j)\Big),\quad k=1,\dots,n.
$$
-
-
直觀:考慮是否讓 $k$ 作為最後一個允許的中繼點。要嘛不用 $k$(左項),要嘛走 $i\to k$ 再 $k\to j$(右項)。
-
演算法($O(V^3)$)
FLOYD_WARSHALL(COST, n) # 是幾個 vertexs
  A ← COST                      # A[i][j] 初始成本
  PI[i][j] ← (i≠j and COST[i][j]<∞) ? i : NIL   # 前驅矩陣

  for k = 1..n:
    for i = 1..n:
      for j = 1..n:
        if A[i][k] + A[k][j] < A[i][j]:
          A[i][j]  = A[i][k] + A[k][j]
          PI[i][j] = PI[k][j]  # 走經 k 時,j 的前驅沿用「k→j」那段的前驅

  # 負環檢測:若 A[v][v] < 0 則 v 可達負環
  hasNegCycle = (∃ v : A[v][v] < 0)
  return (A, PI, hasNegCycle)
-
回溯路徑(由 $i$ 到 $j$) 反覆令 $j ← \text{PI}[i][j]$ 直到回到 $i$;若遇 NIL 表示不連通。
-
複雜度:時間 $O(V3)$,空間 $O(V2)$。
-
備忘
-
若任意 $A^{n}(v,v)<0$,存在可達負環。
-
需要實際路徑就維護前驅矩陣(如上)。
-
範例
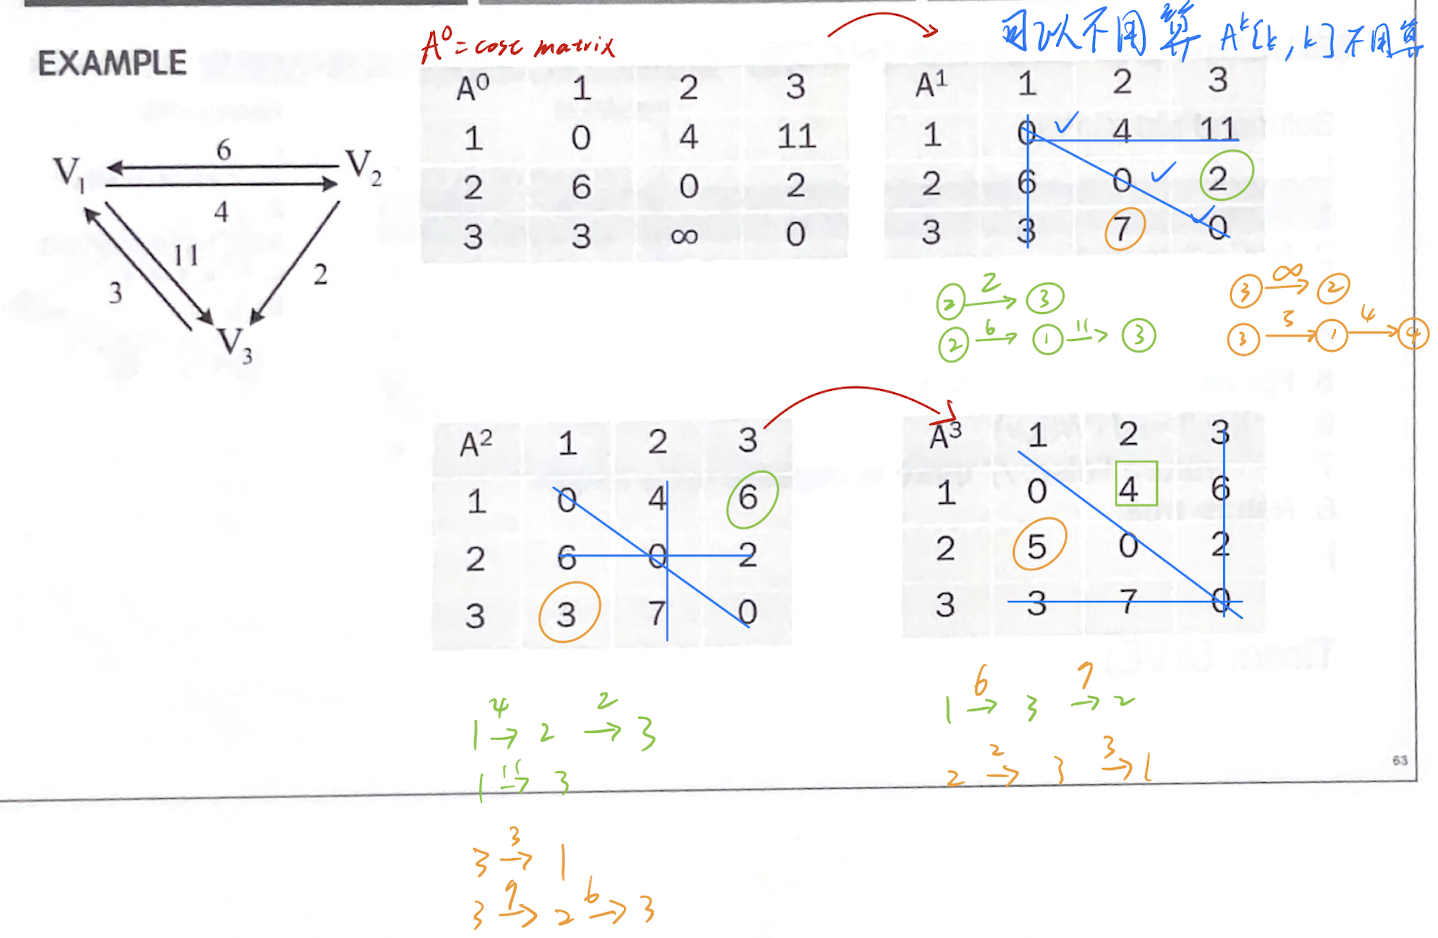
應用
-
目標
-
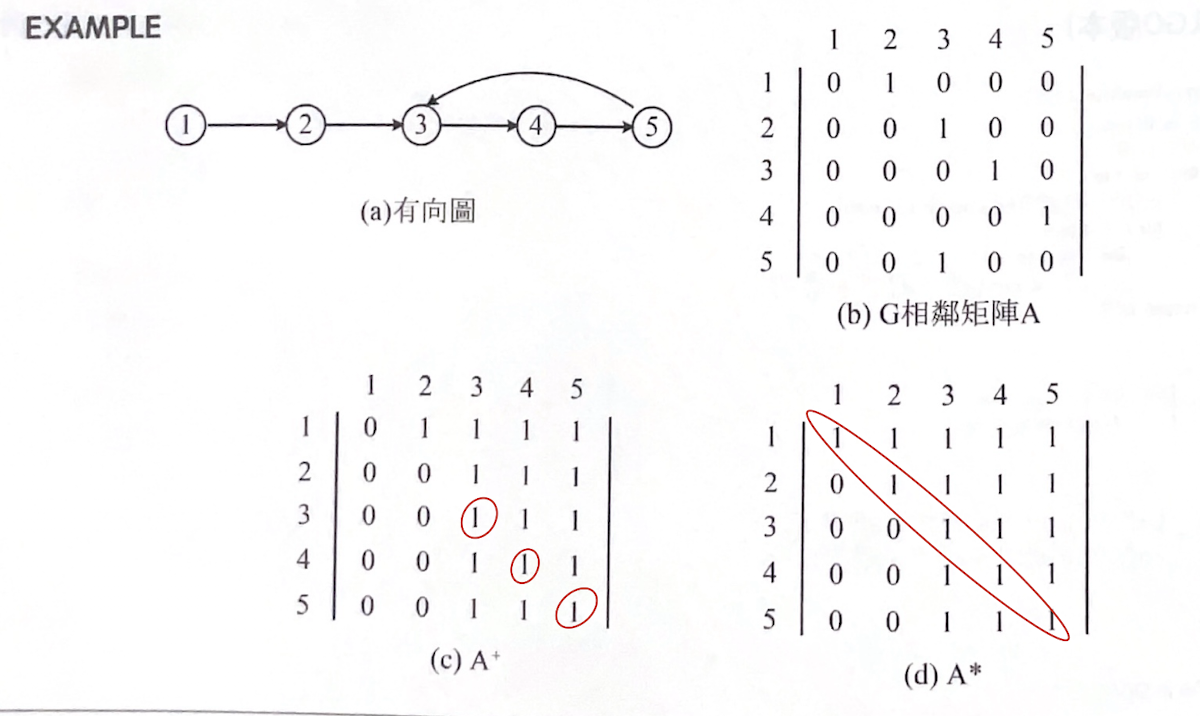
$A^{+}$:轉移閉包(長度 $\ge 1$ 的可達性)。
-
$A^{*}$:反身轉移閉包(長度 $\ge 0$,含對角線)。
-
皆以 Warshall 布林版 計算,時間 $O(V^{3})$、空間 $O(V^{2})$。
-
-
定義
-
給定鄰接矩陣(布林)$C[1..n,1..n]$,$C[i,j]=1$ 表示有邊 $i\to j$。
-
$A^{+}[i,j]=1 \iff$ 存在長度 $\ge 1$ 的路徑 $i\leadsto j$。
-
$A^{_}[i,j]=1 \iff$ 存在長度 $\ge 0$ 的路徑(含 $i=j$)。等價 $A^{_}=A^{+}\lor I$。
-
-
演算法(布林運算)
$A^+$(遞移閉包)
Aplus(C, n):
  A ← C                          # 初始:只知道一跳可達
  for k = 1..n:                  # 允許的中繼點逐步擴張
    for i = 1..n:
      for j = 1..n:
        A[i][j] = A[i][j] or (A[i][k] and A[k][j])
  return A                        # 即 A^+
__$A^*$(反身遞移閉包)
Astar(C, n): A ← C for i = 1..n: A[i][i] = 1 # 先補上長度 0 自迴路 for k = 1..n: for i = 1..n: for j = 1..n: A[i][j] = A[i][j] or (A[i][k] and A[k][j]) return A # 即 A^* -
關係與實務
-
已得 $A^{_}$ 時,$A^{+}$ 可直接由 $A^{_}$ 將對角線清為 0 得到。
-
利用 $A^{_}$ 可判斷強連通($A^{_}[i,j]=A^{*}[j,i]=1$)、回答任意可達性查詢($O(1)$)。
-
Johnson
1. 核心問題
此演算法用於解決「全點對最短路徑 (All-Pairs Shortest Path, APSP)」問題。
-
適用情境:
-
圖是稀疏的 (Sparse graph),即邊的數量 $E$ 遠小於 $V^2$。
-
圖中允許有「負權重邊」。
-
圖中不允許有「負權重環路 (Negative-weight cycle)」。
-
-
為什麼需要它?
-
方法1:跑 $V$ 次 Dijkstra
- 問題:Dijkstra 演算法無法處理「負權重邊」。
-
方法2:跑 $V$ 次 Bellman-Ford
- 問題:可以處理負邊,但時間複雜度 $O(V \cdot VE) = O(V^2E)$,在 $V$ 很大時效率不彰。
-
Johnson’s 演算法的目標就是結合兩者的優點:只跑一次 Bellman-Ford,然後跑 $V$ 次 Dijkstra,從而提高效率。
2. 核心思想:「重設權重 (Re-weighting)」
Johnson’s 演算法的精髓在於,它不直接在原始圖上操作,而是執行以下步驟:
-
轉換:建立一個全新的圖 $G’$,其邊權重 $\hat{w}(u, v)$ 全部 $\ge 0$。
-
保持最短路徑:這個轉換必須保證,原始圖 $G$ 中的「最短路徑」在 $G’$ 中「仍然是」最短路徑。(雖然路徑的總長度值會改變,但「哪一條」路最短是不變的。)
-
執行 Dijkstra:既然 $G’$ 中所有邊都 $\ge 0$,我們就可以安全地在 $G’$ 上以每個點為源點,執行 $V$ 次 Dijkstra。
-
還原:最後,將 Dijkstra 算出的新路徑總長 $\hat{\delta}$,「還原」回原始的路徑總長 $\delta$。
3. 演算法步驟
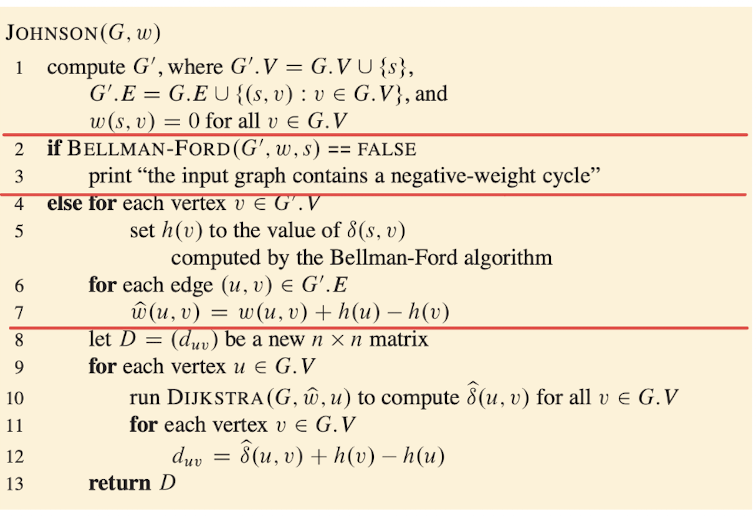
這對應你提供的那張虛擬碼 (pseudocode) JOHNSON(G, w):
步驟 1:新增超級源點 $s$ (第 1 行)
-
建立一個新圖 $G’$。
-
加入一個新的「超級源點」 $s$。
-
從 $s$ 向原始圖中的每一個節點 $v$,連一條權重為 $0$ 的邊。
-
目的:為 Bellman-Ford 演算法提供一個統一的起始點。
步驟 2:執行 Bellman-Ford (第 2-3 行)
-
以 $s$ 為源點,在 $G’$ 上執行一次 Bellman-Ford。
-
目的 A (檢查負環):如果 Bellman-Ford 回傳
FALSE,代表它偵測到了「負權重環路」。演算法停止,回報錯誤。 -
目的 B (取得 $h(v)$):如果回傳
TRUE(沒有負環),演算法會計算出 $s$ 到所有 $v$ 的最短路徑 $\delta(s, v)$。
步驟 3:設定「勢能」 $h(v)$ (第 4-5 行)
-
將 Bellman-Ford 算出的最短路徑 $\delta(s, v)$ 儲存起來,稱之為 $h(v)$。
-
$h(v) = \delta(s, v)$
-
(因為 $s$ 到所有點的邊權重為 0,且 Bellman-Ford 會處理負邊,所以 $h(v)$ 值可能為 0 或負數)。
步驟 4:重設權重 (Re-weighting) (第 6-7 行)
-
遍歷原始圖中的每一條邊 $(u, v)$。
-
使用以下公式計算新的權重 $\hat{w}(u, v)$:
$$\hat{w}(u, v) = w(u, v) + h(u) - h(v)$$
-
保證:經過這個轉換,所有 $\hat{w}(u, v)$ 都會 $\ge 0$。
步驟 5:執行 $V$ 次 Dijkstra (第 8-10 行)
-
建立一個 $n \times n$ 的矩陣 $D$ 來存放最終答案(虛擬碼第 8 行)。
-
for迴圈:讓原始圖中的每一個節點 $u$ 依序擔任一次源點。 -
在新權重圖(使用 $\hat{w}$)上,以 $u$ 為源點執行 Dijkstra,計算出 $u$ 到所有其他 $v$ 的最短路徑 $\hat{\delta}(u, v)$。
步驟 6:還原答案 (第 11-12 行)
-
Dijkstra 算出的 $\hat{\delta}(u, v)$ 是「新權重」下的路徑長。
-
我們必須用以下公式將它「還原」回「原始權重」下的路徑長 $d_{uv}$:
$$d_{uv} = \hat{\delta}(u, v) + h(v) - h(u)$$
-
將 $d_{uv}$ 存入答案矩陣 $D[u][v]$。
步驟 7:回傳 (第 13 行)
- 回傳填滿所有最短路徑的矩陣 $D$。
4. 關鍵推導:為什麼 Re-weighting 有效?
-
定義:
-
新權重: $\hat{w}(u, v) = w(u, v) + h(u) - h(v)$
-
一條路徑 $p$: $p = (v_0, v_1, \ldots, v_k)$(從 $v_0$ 到 $v_k$)
-
-
推導新路徑總長 $\hat{w}(p)$:
-
$\hat{w}(p) = \sum_{i=1}^{k} \hat{w}(v_{i-1}, v_i)$
-
代入公式: $\hat{w}(p) = \sum ( w(v_{i-1}, v_i) + h(v_{i-1}) - h(v_i) )$
-
拆開 $\sum$: $\hat{w}(p) = \sum w(v_{i-1}, v_i) + \sum ( h(v_{i-1}) - h(v_i) )$
-
-
分析兩部分:
-
第一部分:$\sum w(v_{i-1}, v_i)$ 就是原始路徑總長 $w(p)$。
-
第二部分:$\sum ( h(v_{i-1}) - h(v_i) )$ 是一個「伸縮和 (Telescoping Sum)」
-
展開 = $(h(v_0) - h(v_1)) + (h(v_1) - h(v_2)) + \ldots + (h(v_{k-1}) - h(v_k))$
-
中間項 ($-h(v_1)$ 和 $+h(v_1)$ 等) 全部抵銷。
-
只剩下: $h(v_0) - h(v_k)$ (起點的 $h$ 值 - 終點的 $h$ 值)
-
-
-
結論:
- $\hat{w}(p) = w(p) + h(v_0) - h(v_k)$
-
這條公式的意義 (最直觀的部分):
-
對於任何一條從 $v_0$ 走到 $v_k$ 的路徑,不管它怎麼繞,它都會被加上同一個常數 ($h(v_0) - h(v_k)$)。
-
既然所有路徑都被「公平地」平移了相同的值,那麼原始的最短路徑,在新圖中也必然是相對最短的。
-
5. 複雜度總結
-
Step 1 (加 $s$): $O(V)$
-
Step 2 (Bellman-Ford): $O(VE)$
-
Step 3 (Re-weighting): $O(E)$
-
Step 4 ( $V$ 次 Dijkstra): $O(V \times (E + V \log V))$ (使用二元堆積)
-
Step 5 (還原): $O(V^2)$
總時間複雜度: $O(VE + V(E + V \log V))$,或寫為 $O(V E + V^2 \log V)$。
-
在稀疏圖 ($E \approx V$) 中,複雜度約為 $O(V^2 \log V)$。
-
這遠優於跑 $V$ 次 Bellman-Ford 的 $O(V2E)$ (在稀疏圖中為 $O(V3)$)。
-
在稠密圖 ($E \approx V2$) 中,複雜度為 $O(V3)$,與 Floyd-Warshall 相同。
範例
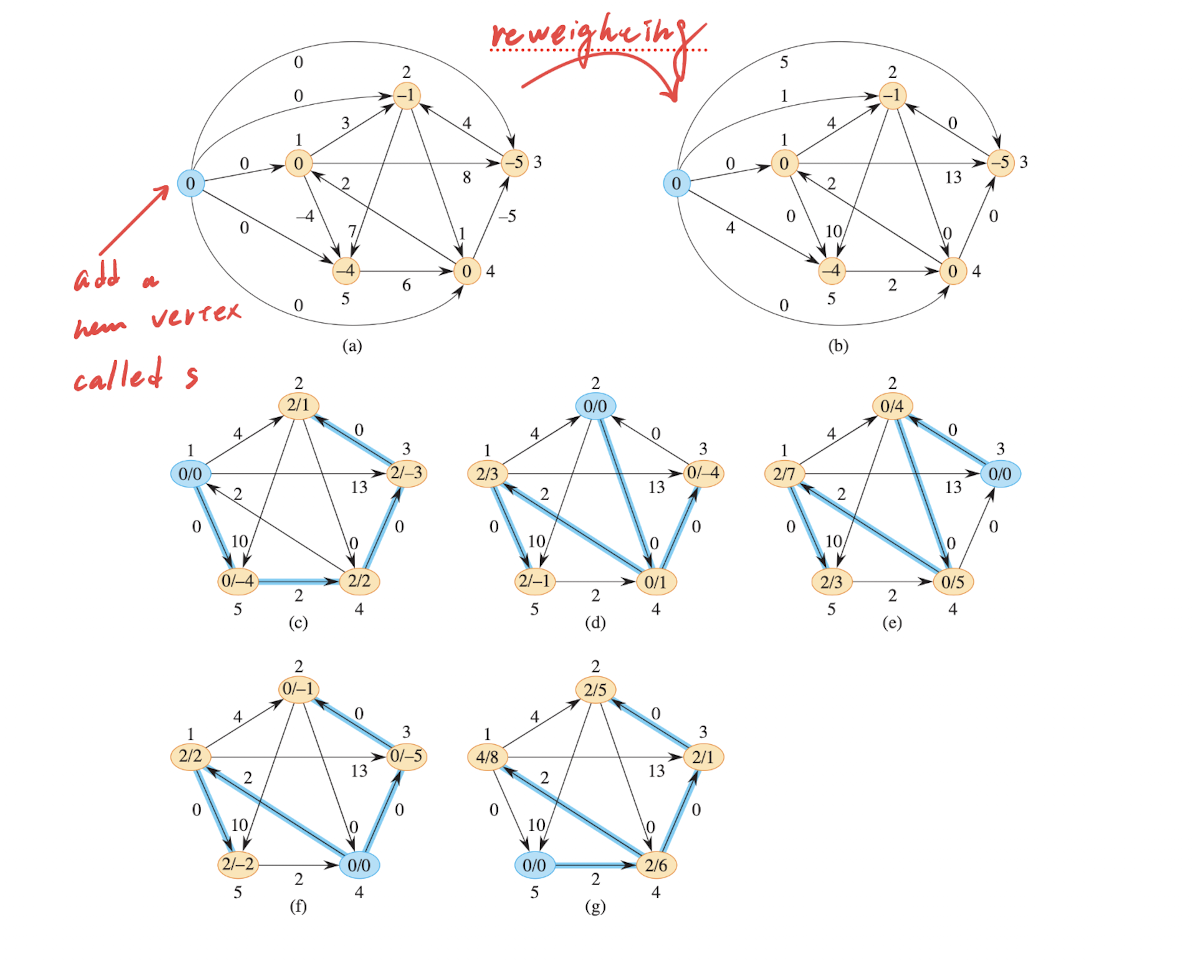
1. 圖 (a): 步驟 1 & 2 (新增 $s$ 並執行 Bellman-Ford)
這張圖的左半邊 (a) 顯示了演算法的前兩個步驟:
-
步驟 1 (Add a new vertex called s):
-
如紅色箭頭所指,演算法會先抓取原始圖 $G$(圖中 5 個節點組成的五邊形,注意它有負邊,例如從右邊 $v_3$ 到 $v_4$ 的權重是 -5)。
-
然後,它會加入一個新的「超級源點」 $s$(圖中的藍色節點,標示為 0)。
-
$s$ 會連一條權重為 0 的邊到所有 5 個原始節點。
-
這整個「$s$ + 原始圖」就是新圖 $G’$。
-
-
步驟 2 (執行 Bellman-Ford):
-
演算法會以 $s$ 為源點,在 $G’$ 上執行一次 Bellman-Ford。
-
執行結果:就是圖 (a) 中,5 個原始節點內部標示的數字!這些就是 $h(v)$ 的值 (即 $\delta(s, v)$)。
-
$h(v_1)$ (top-left) = 0
-
$h(v_2)$ (top-right) = -1
-
$h(v_3)$ (far-right) = -3
-
$h(v_4)$ (bottom-right) = 0
-
$h(v_5)$ (bottom-left) = -4
-
-
2. 圖 (b): 步驟 4 (Re-weighting 重設權重)
這張圖的右半邊 (b) 展示了「重設權重」這個核心步驟:
-
目的:利用 (a) 算出的 $h(v)$ 值,建立一個所有邊權重 $\ge 0$ 的新圖 $\hat{G}$,以便執行 Dijkstra。
-
公式:$\hat{w}(u, v) = w(u, v) + h(u) - h(v)$
-
範例驗證:
-
邊 $v_1 \to v_2$ (top-left $\to$ top-right):
-
原始權重 $w = 3$
-
$h(v_1) = 0$, $h(v_2) = -1$
-
$\hat{w} = 3 + 0 - (-1) = 4$。 (你可以在圖 (b) 中看到 $v_1 \to v_2$ 的新權重是 4)
-
-
邊 $v_5 \to v_2$ (bottom-left $\to$ top-right):
-
原始權重 $w = 6$
-
$h(v_5) = -4$, $h(v_2) = -1$
-
$\hat{w} = 6 + (-4) - (-1) = 6 - 4 + 1 = 3$。 (圖 (b) 中 $v_5 \to v_2$ 的新權重是 3)
-
-
經過這個步驟,圖 (b) 中的所有邊權重都變成了非負數,Dijkstra 演算法現在可以安全地在這個圖上運作了。
3. 圖 (c) - (g): 步驟 6 (執行 $V$ 次 Dijkstra)
最後這 5 張小圖 (c, d, e, f, g) 展示了演算法的最後階段:
-
目的:在重設權重的圖 (b) 上,從每一個節點 $u$ 出發,各執行一次 Dijkstra 演算法,找出 $u$ 到所有其他節點的最短路徑。
-
圖 (c): 以 $v_1$ (top-left) 為源點,執行 Dijkstra。
-
圖 (d): 以 $v_2$ (top-right) 為源點,執行 Dijkstra。
-
圖 (e): 以 $v_3$ (far-right) 為源點,執行 Dijkstra。
-
(以此類推…)
圖上顯示了什麼?
-
粗藍色邊: 代表該次 Dijkstra 運算所找出的「最短路徑樹 (Shortest-Path Tree)」。
-
節點上的標籤 (X/Y): 這是用來顯示最終計算結果的。
-
X= $\hat{\delta}(u, v)$: 使用新權重 $\hat{w}$ (圖 b) 所計算出的最短路徑長度。 -
Y= $\delta(u, v)$: 最終還原的、真正的最短路徑長度 (使用原始權重 $w$)。- 這是透過還原公式 (步驟 7) 算出來的: $\delta(u, v) = \hat{\delta}(u, v) + h(v) - h(u)$。
-
例如,在圖 (c)(Dijkstra from $v_1$)中,節點 $v_3$ 上的標籤 2/-3 (在某些版本的書中,這個數字可能不同,但概念是一樣的),就代表:
-
Dijkstra 在圖 (b) 上找到 $v_1 \to v_3$ 的最短路徑 $\hat{\delta}(1, 3)$ 是 2。
-
還原後的真正最短路徑 $\delta(1, 3)$ 是 -3。
總結
這張圖完整地展示了 Johnson’s 演算法的三大階段:
-
(a) Bellman-Ford: 執行一次,取得 $h(v)$ 值。
-
(b) Re-weighting: 建立一個 $\hat{w} \ge 0$ 的新圖。
-
(c-g) Dijkstra: 在新圖上執行 $V$ 次,並將結果還原,得到全點對最短路徑。